
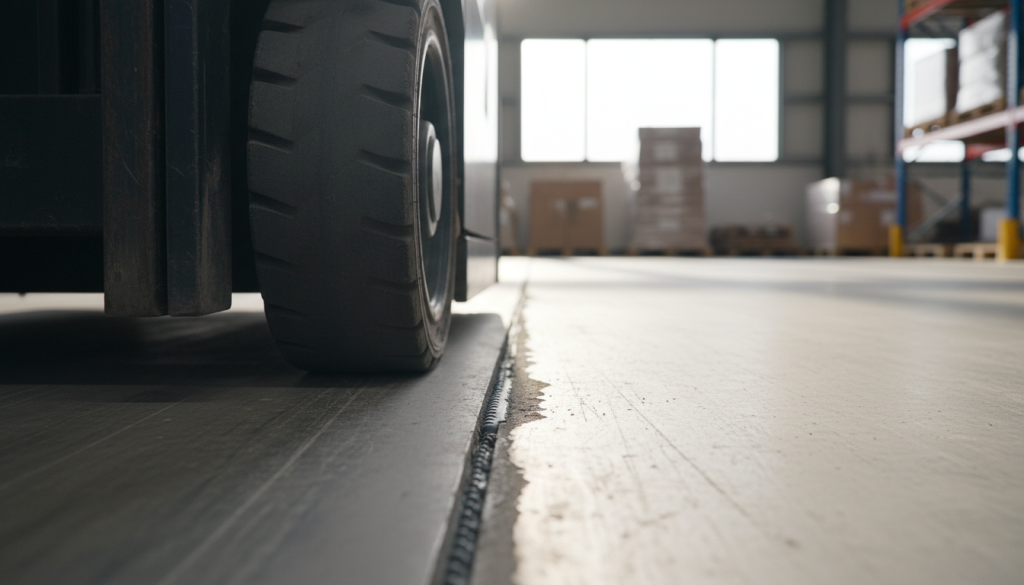
Геометрическая кривизна бетонных полов и деформация настила создают постоянную вибрацию датчиков, поэтому автономные вилочные погрузчики снижают рабочую скорость при проезде неровностей. Эта закономерность проявляется всякий раз, когда на маршруте колесной техники встречаются температурные швы с перепадом высот более нескольких миллиметров или продавленные участки в зонах интенсивного торможения. Широко распространено убеждение, что переход на роботизированную технику — это чисто программная задача, зависящая исключительно от алгоритмов навигации. Однако на практике возможности автономного транспорта упираются в физическую среду склада, состояние которой можно оценить на месте простыми средствами еще до предметных расчетов.
Физическая геометрия маршрутов и качество покрытия
Первое, что поддается самостоятельной ревизии без специализированных лазерных сканеров, — траектории движения между стеллажами и переходы между рабочими секциями. Водитель традиционной машины компенсирует наклон пола и выбоины усилием на рулевом колесе, инстинктивно притормаживая перед препятствием или плавно срезая угол. Для лидаров и бортовых инерциальных систем колеблющийся горизонт означает погрешность в позиционировании.
Цепочка последствий здесь линейна: колесо попадает в шовный перепад, корпус погрузчика испытывает крен, сенсорный луч на мгновение теряет реперную линию на опорной колонне, после чего блок безопасности дает команду на замедление либо экстренную остановку. В результате паспортный цикл перевозки растягивается в полтора-два раза. Чтобы оценить масштаб риска, достаточно пройти по типичному маршруту и зафиксировать три показателя:
- величину стыков на границе заливки бетонных плит;
- зазоры между нижними балками стеллажей в узких межрядных проездах с учетом выступающих краев упаковки;
- наличие участков с постоянным масляным налетом или скоплением мелкодисперсной пыли, ухудшающих сцепление полиуретанового бандажа с полом.
Геометрия поддонов и распределение груза
Второе распространенное допущение касается самих поддонов. Человек за рулем вилочного погрузчика легко берет вилами перекошенную деревянную конструкцию, опирается пяткой вил на расщепленный брус или корректирует угол наклона мачты под провисший край термоусадочной пленки. Автоматический подхват опирается на строгий шаблон.
Если нижнее окно поддона имеет сколы, заусенцы или завалено набок из-за неравномерно натянутой стретч-пленки, оптический датчик вил фиксирует неопределенный контур. Дальше техника либо отказывается брать груз, требуя вмешательства оператора, либо совершает повторные попытки захода, теряя темп работы. Проверка однородности тары на реальном складе сводится к выборочному осмотру двух-трех десятков палет прямо в зоне приемки: насколько стабилен просвет между верхним и нижним настилом и часто ли встречаются поврежденные шашки поддонов.
Компромисс предсказуемости и гибкости
Автономная техника выигрывает за счет ритмичности: она не устает, не делает несанкционированных пауз и движется по строго рассчитанным коридорам. Однако платой за эту дисциплину становится абсолютная нетерпимость к случайным отклонениям. Ручной погрузчик менее стабилен во времени, требует постоянного контроля оператора и создает риски повреждения стеллажей, но без труда проглатывает сорванную упаковочную ленту, нестандартный свес ящика или временную коробку, брошенную прямо в проезде.
По этой причине автоматизация перемещения палет не является универсальным улучшением. Это компромисс между жесткой стандартизацией среды и эксплуатационной гибкостью персонала.
Предварительный вывод о нецелесообразности запуска автономных машин изменится, если склад изначально спроектирован под монономенклатуру и жесткие регламенты. В условиях, когда предприятие централизованно переходит на стандартизированный пластиковый пул палет, обновляет топпинг полов и вводит строгую дисциплину поддержания габаритов груза на палетайзере, физические ограничения исчезают, а экономика автономного движения выходит на первый план.